

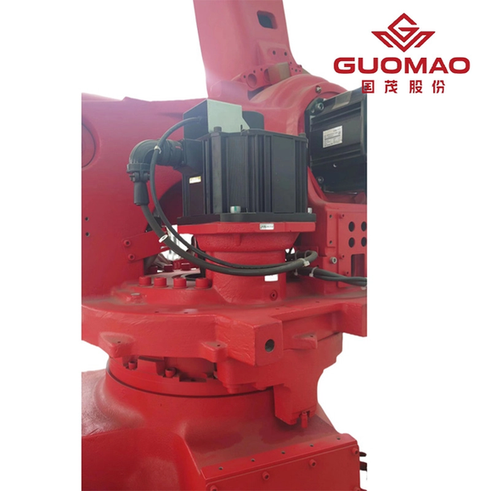
Los ejes de automatización requieren más que una alta relación de reducción. Una articulación robótica, una mesa giratoria, un eje de máquina herramienta o una plataforma de manipulación de semiconductores deben acelerar y desacelerar repetidamente manteniendo la posición, resistiendo la torsión y ajustándose a un espacio mecánico limitado. Un reductor de engranajes planetarios de precisión satisface estas exigencias mediante una distribución de carga compacta, una alta rigidez y una configuración diseñada para el control por servomotor.
Por qué la precisión es importante en los sistemas de movimiento.
Posicionamiento y repetibilidad
El error de posición puede deberse a holgura, torsión excesiva, juego en los cojinetes, flexibilidad del acoplamiento o flexión estructural. El reductor no puede corregir una estructura de máquina débil, pero debe minimizar la pérdida de movimiento y la flexibilidad. Para un eje servo, evalúe la holgura, la rigidez torsional, el error de transmisión, la repetibilidad y el efecto de la temperatura en todo el rango de velocidad y par.
La relación de reducción correcta también es importante. Una relación demasiado baja puede provocar que el motor no tenga suficiente par; una relación demasiado alta puede aumentar la inercia reflejada, reducir la velocidad disponible o ralentizar el proceso de estabilización. Es fundamental que el reductor sea compatible con el servomotor, la resolución del codificador, la configuración del controlador y el perfil de aceleración real.
Densidad de par e inercia
Las articulaciones robóticas y los mecanismos de automatización suelen tener limitaciones estrictas de tamaño y masa. Un sistema planetario compacto puede transmitir un par considerable a través de varios engranajes satélite, manteniendo alineados los ejes de entrada y salida. Esto permite a los diseñadores ubicar el accionamiento cerca de la articulación o el eje de la máquina y reducir el volumen mecánico alrededor del actuador.
Cómo un reductor planetario de precisión facilita la automatización
Rigidez y distribución de la carga
Guomao ofrece el reductor planetario de precisión para la automatización mediante servomotores que requiere una transmisión compacta, rigidez torsional y posicionamiento controlado.
El reductor planetario de precisión se describe con engranajes solares y satélite helicoidales cementados a 58–62 HRC. Sus engranajes satélite cuentan con doble soporte mediante rodamientos de agujas de complemento completo para aumentar la rigidez torsional. Estos detalles son relevantes para la automatización, ya que las inversiones de servo y los cambios de aceleración someten repetidamente el engranaje y el sistema de rodamientos a cargas excesivas.
Esta misma descripción del producto indica que el engranaje utilizado en una configuración tipo S presenta mayor tolerancia, resistencia a la fatiga, menor nivel de ruido y mayor rigidez. Estas características permiten la estabilidad de la conexión mecánica, pero el resultado final dependerá de la correcta selección del motor, el acoplamiento preciso, la carga y la instalación. El uso de una caja de engranajes de alta precisión no sustituye las buenas prácticas de ingeniería.
Integración de servomotores de alta velocidad
La serie de precisión está diseñada para aplicaciones de accionamiento de alta velocidad y cuenta con una relación de velocidad personalizable de 30 a 160. Su formato compacto resulta útil cuando un servomotor debe proporcionar un movimiento controlado a través de una articulación pequeña, un eje rotatorio o un mecanismo de posicionamiento. Confirme la velocidad de entrada admisible, el par máximo, el par continuo, las cargas de parada de emergencia y el ciclo de trabajo con el tamaño exacto.
Selección de la configuración planetaria de precisión adecuada
Relación, juego y montaje
Seleccione como parámetros iniciales el par nominal y máximo del motor, su velocidad de salida, el tiempo de aceleración, la inercia de la carga reflejada y la precisión de posicionamiento. A continuación, compare las relaciones de torsión, la holgura, la rigidez torsional, la vida útil nominal, la resistencia de los cojinetes, la compatibilidad de la brida, los tamaños de los ejes y la orientación de montaje. Asegúrese de verificar la relación de inercia del motor y la carga reflejada para evitar vibraciones durante el ajuste y el asentamiento.
El Reductor planetario de precisión El producto relevante se centra en aplicaciones como robots, máquinas herramienta, sistemas de semiconductores o mecanismos aeroespaciales que requieren transmisión de precisión. La lista de aplicaciones documentada incluye robots industriales, máquinas herramienta, equipos de semiconductores y aplicaciones aeroespaciales. Utilice los datos exactos del producto para el tamaño seleccionado en lugar de transferir valores de una caja de engranajes industrial de mayor tamaño.
Medio ambiente y mantenimiento
La caja de engranajes planetarios de precisión cuenta con la certificación IP65, lo que significa que ofrece protección contra la entrada de polvo y chorros de agua desde cualquier dirección. Esto no implica que el reductor o el motor deban rociarse directamente con agua durante la limpieza. Siga las prácticas de limpieza, lubricación y sellado especificadas y proteja el actuador de condiciones externas a su entorno de instalación aprobado.
Podemos verificar la configuración exacta en función del par motor, la velocidad, la holgura, la rigidez, las cargas admisibles, el montaje, la lubricación y la vida útil.
Verifique las superficies de montaje, el ajuste del eje, la concentricidad del acoplamiento, el par de apriete de los sujetadores, el lubricante y el recorrido del cable. En un eje robótico, pequeños errores de alineación pueden convertirse en problemas de repetibilidad en el centro de la herramienta. Registre las mediciones de instalación y los datos de vibración o posicionamiento de referencia para que el mantenimiento futuro pueda distinguir el desgaste de los problemas de ajuste del control.
Dónde encaja mejor el producto
Robots, máquinas herramienta y equipos para semiconductores
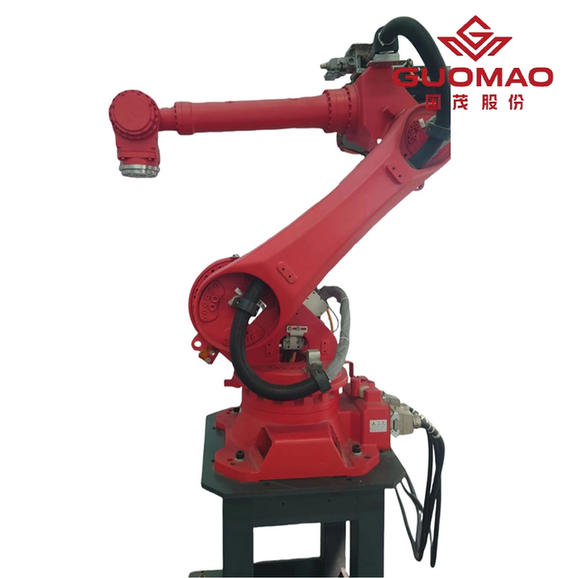
Los robots se benefician de una transmisión de par compacta, una baja pérdida de movimiento y rigidez durante los cambios de sentido frecuentes. Las máquinas herramienta requieren posicionamiento controlado, rigidez y una transmisión estable bajo cargas de corte. Los equipos para semiconductores suelen priorizar un movimiento limpio y repetible en un espacio reducido. Se trata de problemas de movimiento de precisión, por lo que un reductor planetario de precisión se ajusta mejor a las necesidades que una caja de engranajes industrial de gran tamaño.
El equipo de diseño también debe considerar el conjunto completo del sistema: motor, reductor, acoplamiento, freno, soporte del rodamiento, bastidor, codificador y controlador. Un reductor con especificaciones robustas puede tener un rendimiento inferior si el rodamiento de salida se sobrecarga o la estructura se flexiona bajo aceleración.
Cuando una unidad planetaria de ingeniería es diferente
La caja de engranajes planetarios de ingeniería mecánica está diseñada para equipos industriales de alto par, como trituradoras, maquinaria de construcción vial, grúas y aplicaciones navales o de ingeniería. Se describe con potencias de 0,37 a 540 kW, relaciones de 3,4 a 2500 y un par máximo de salida de hasta 850 000 kN·m en el material suministrado. Estas características la sitúan en una categoría de selección diferente a la de un pequeño reductor para robots de precisión.
Revisar el Ingeniería de la caja de cambios planetaria mecánica Cuando la máquina requiere una alta densidad de par industrial, no cuando el requisito principal es la precisión del servoeje. Mantener separados estos casos de uso evita que un reductor sobredimensionado añada inercia y coste de montaje a un eje de automatización.
Comprobaciones de diseño antes de realizar el pedido.
Motor y adaptación de carga
Prepare el par nominal del motor, el par máximo, el rango de velocidad, la inercia, los datos del codificador, la aceleración y la desaceleración, el ciclo de trabajo, las cargas de mantenimiento o frenado, las fuerzas radiales y axiales, las condiciones ambientales, la orientación de montaje y la vida útil prevista. Indique si la carga es continua, intermitente, reversible o de impacto. Asimismo, especifique el juego y el error de posicionamiento admisibles en la salida.
Verificación y planificación del servicio
Solicite una confirmación de selección específica del modelo que cubra la relación, el par, la velocidad, el juego, la rigidez, las cargas admisibles, la vida útil, el montaje, la lubricación y las dimensiones de la interfaz. categoría de reductores planetarios de precisión Se puede organizar la búsqueda de productos, pero el pedido final debe utilizar la configuración exacta y los datos verificados.
Preguntas frecuentes
P: ¿Para qué se utiliza un reductor de engranajes planetarios de precisión?
R: Proporciona par y velocidad controlados. Esto se da en aplicaciones como robots industriales, máquinas herramienta y equipos para semiconductores. También abarca otros ejes de automatización accionados por servomotores.
P: ¿Por qué es importante la rigidez torsional en robótica?
A: Una mayor rigidez ayuda a reducir la desviación angular. Esto se produce durante la aceleración. Lo mismo ocurre con la inversión de giro y los cambios de carga. Esto favorece un posicionamiento repetible. Además, mejora la estabilización del servomotor.
P: ¿Un reductor planetario de precisión es lo mismo que una caja de engranajes planetarios industrial de gran tamaño?
R: No. Un reductor de precisión se centra en el movimiento servo. También se centra en el empaquetado compacto y el control de las pérdidas de movimiento. Sin embargo, una caja de engranajes planetarios industrial de gran tamaño se centra en un par de proceso mucho mayor. Además, soporta cargas de máquina pesadas.
P: ¿Significa IP65 que un reductor se puede lavar con agua?
R: No. La protección de la carcasa no sustituye las instrucciones de instalación y limpieza. No rocíe el reductor ni el motor directamente con agua.
P: ¿Qué datos se necesitan para seleccionar un reductor planetario de precisión?
A: Se deben proporcionar el par y la velocidad del motor. También son necesarios la aceleración máxima y la inercia reflejada. A continuación, se especifica la relación, junto con el límite de holgura. Asimismo, deben incluirse los requisitos de rigidez. También deben indicarse las cargas radiales y axiales. La interfaz de montaje, el ciclo de trabajo, el entorno y el objetivo de vida útil siguen siendo importantes.