

高精度齿轮箱是一种运动控制元件。其性能不仅仅取决于传动比或编码器分辨率。在工业轴中,定位精度受齿隙、扭转刚度、反射惯性、热特性、轴承支撑、联轴器柔性和机器结构等因素的影响。真正的考验在于运动过程中,包括加速、减速、反转、负载变化和长循环运动。
工业运动系统中高精度齿轮箱性能的定义是什么?
齿轮箱反冲如何影响定位精度和重复性?
齿隙是指啮合齿轮元件之间的角度间隙。在换向过程中,输入轴可能会穿过这个间隙。这是在输出扭矩路径完全恢复之前发生的。这段时间称为运动损失。在伺服轴中,这可能表现为定位误差。它也可能表现为换向行为不一致或重复定位精度降低。
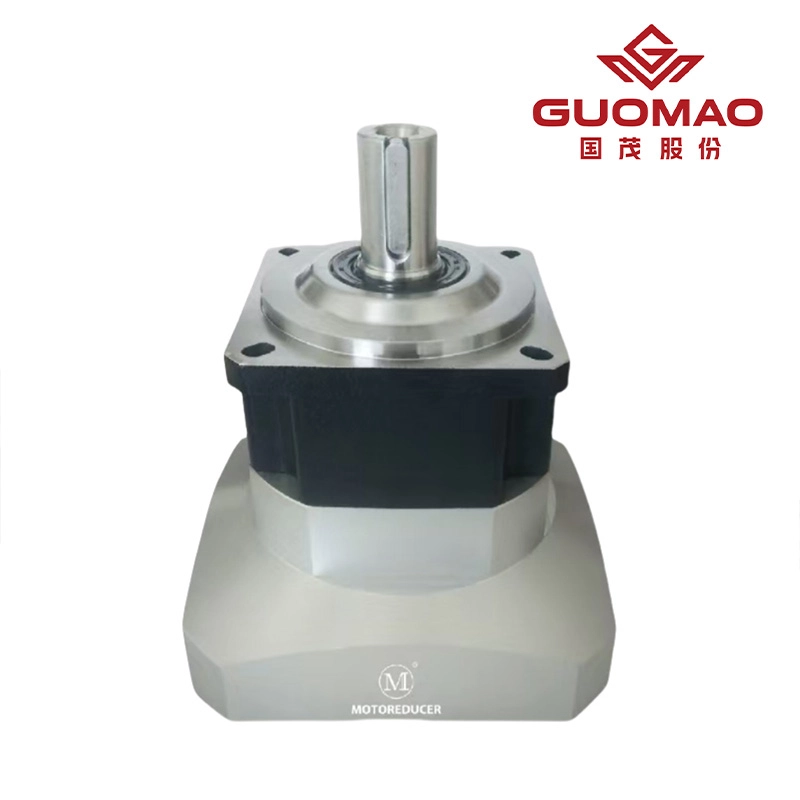
高分辨率伺服编码器并不能自动消除机械间隙。它只能测量安装位置的轴位置,无法消除齿轮箱、联轴器或机器结构下游的间隙。精度预算必须考虑间隙、联轴器柔性、结构变形和载荷方向。目标是足够的轴精度,而不仅仅是最小间隙。
为什么扭转刚度对动态运动响应很重要?
扭转刚度决定了弹性势能累积的程度。当变速箱传递扭矩时,就会发生这种累积。在负载作用下,这种累积表现为角位移。它发生在电机指令和输出运动之间。当加速度停止或方向反转时,储存的弹性势能会导致振荡,也可能导致更长的稳定时间。
高精度并非仅仅意味着低反冲。有限的角度间隙仍然会导致响应不良。当扭转柔度对于负载惯性或加速度曲线而言过高时,就会出现这种情况。快速的加减速和反转会暴露刚度问题。这表现为过冲、振动和延迟稳定。
效率和热稳定性如何影响精度随时间的变化?
传动损耗包括齿轮啮合摩擦、轴承摩擦、密封阻力和润滑油搅动。温度变化会改变间隙、预紧力、对准情况和接触条件。这是因为润滑油的粘度会随温度变化。即使冷态静态测量结果看起来合格,长时间循环后精度也可能出现偏差。
在实际转速、扭矩、温度、润滑条件和工作循环下评估精密行星减速器。产品目录值是工作点数据,并不能证明每台机器都具有相同的稳定性。
高精度齿轮箱如何提高伺服运动系统的性能?
齿轮比如何改善伺服电机与负载惯性匹配?
减速比会改变传递到电机的负载惯量。电机惯量、传递的负载惯量、可用的加减速转矩、转速变化以及控制器参数共同决定了响应时间和稳定性。合适的减速比可以使电机在可控的转速和转矩范围内运行。
首先确定所需的输出转速、运行扭矩、启动扭矩、加速时间、减速需求和峰值事件。根据实际的电机-齿轮箱-负载组合来调整伺服机构。仅靠传动比无法解决过冲问题。但匹配不良会导致难以进行稳定的调整。
扭矩密度和负载分配如何影响紧凑型运动轴?
在行星齿轮传动系统中,太阳轮驱动多个行星轮,这些行星轮与环形齿轮啮合。扭矩通过多个啮合点进行分配。这种结构实现了紧凑的传动装置和高扭矩密度,尤其适用于执行器必须安装在有限空间内的情况。
载荷分配并非自动完成。齿轮精度、对准情况、轴承支撑、壳体刚性和装配一致性决定了行星齿轮承受载荷的均匀程度。支撑不均会导致局部挠度、噪声、磨损和瞬态定位误差增大。
为什么倒车和急加速会暴露变速箱的性能?
换向轴会改变齿轮力、轴承反作用力和轴挠度。快速加速会增加瞬态扭矩。减速可以通过传动系统回收能量。需同时检查峰值扭矩、重复频率、负载惯性和机械柔性。
当轴从相反方向返回到同一位置时,方向一致性至关重要。反向间隙会影响反转过程的初始阶段。扭转挠度会影响后续的负载响应。请使用实际伺服曲线测试这两项参数。请勿使用静态空载检查。
高精度齿轮箱在工业运动系统中应用于哪些方面?
用于工业机器人和自动定位的高精度齿轮箱
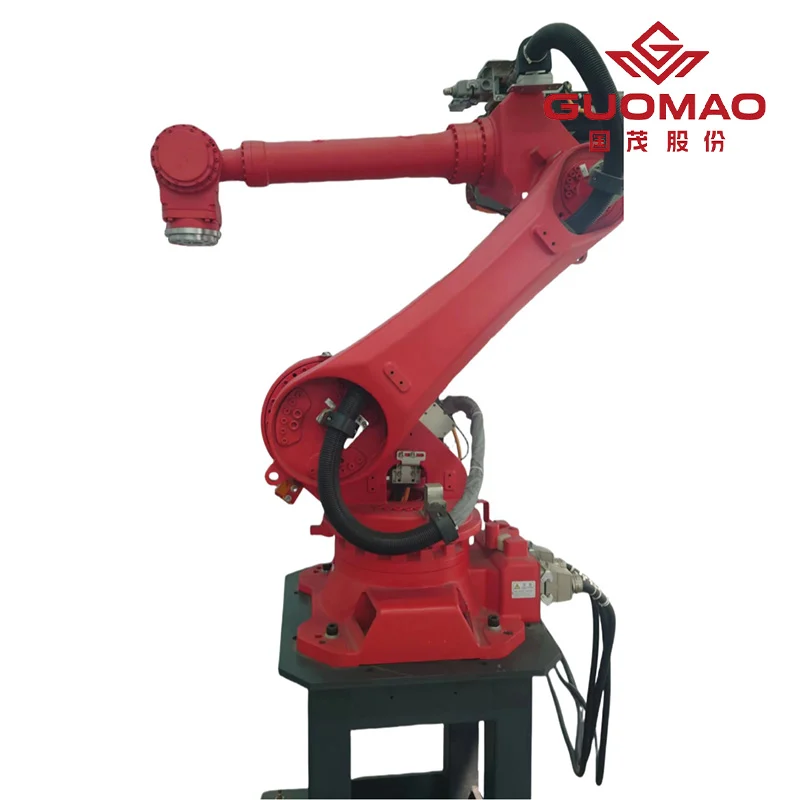
机器人关节和自动定位轴需要兼顾重复反转、有效载荷变化、紧凑封装以及末端位置重复性等特性。齿轮箱必须防止反冲或弹性变形主导伺服回路。有效载荷下的刚度至关重要,因为重力和工具负载会改变关节扭矩。
用于数控机床和精密轴的高精度齿轮箱
数控旋转轴和分度机构依赖于可重复的角度定位、可控的加速度以及速度变化后的快速稳定。齿隙会影响分度反转。扭转柔性会影响轮廓加工。安装精度和结构刚度与变速箱属于同一精度链。
用于半导体和航空航天运动设备的高精度齿轮箱
半导体和航空航天运动设备通常优先考虑在有限空间内实现可控运动、紧凑型精密传动、高刚度和可重复定位。这些系统对瞬态振动、热漂移和累积误差非常敏感。齿轮箱的规格必须符合轴的精度要求和运行特性。
工程师应如何为运动轴选择高精度齿轮箱?
使减速比、输出转速和连续扭矩与运动曲线相匹配
定义电机转速、输出转速、减速比、持续转矩、启动转矩、峰值转矩、加速度、减速度和完整占空比。包括保持时间、反转次数、负载惯性、工作温度和瞬态负载持续时间。仅电机功率无法描述输出需求。
该传动比应满足输出转速要求,同时还必须为电机留出扭矩和转速裕度。连续扭矩和峰值扭矩应分开检查。短时瞬态性能并不能证明其适用于反复高负载运行的热稳定性。
根据系统精度要求设定反冲和刚度目标
首先确定轴精度预算。明确允许的定位误差和重复性。然后分配齿轮箱齿隙、扭转挠度、联轴器柔性、机器结构、轴承、编码器位置和热膨胀等因素的影响。降低齿隙并非总是最佳选择,尤其是在其他柔性因素占主导地位的情况下。
这 精密行星减速器类别 当轴线需要紧凑的行星传动和受控定位时,就具有相关性。
验证伺服接口、外部负载、占空比和安装条件
检查电机轴和法兰的兼容性、安装方式、安装空间、径向和轴向载荷、联轴器对准情况、重复循环次数、环境条件、润滑通道和散热情况。来自皮带轮、链轮或偏置机构的径向载荷可能导致轴承过载。即使输出扭矩在可接受范围内,也可能发生这种情况。
匹配 精密行星减速机 在批准之前,需要对接口、负载限制和应用程序数据进行验证。
哪些设计因素有助于保持高精度齿轮箱性能?
螺旋齿轮几何形状和表面硬化如何支持稳定传动?
这款精密行星减速器采用螺旋形太阳轮和卫星轮。螺旋啮合可逐步建立接触。当几何形状、对准、轴承支撑和装配精度得到有效控制时,可实现更平稳的传动。产品说明中指出表面硬化处理达到 58-62 HRC。这种处理有助于提高表面耐久性和耐磨性。但这并非通用的硬度标准。
稳定的接触有助于保证传动平顺性和精度保持。但它并不能取代对齿隙、扭转变形、润滑剂状况、温度或机器刚度的检查。
为什么行星支撑和轴承刚度在动态载荷下如此重要?
该精密行星减速器采用双支撑卫星齿轮,并配备满滚针轴承。两侧支撑行星齿轮可减少动态负载下的位移。轴承刚度有助于保持预期的啮合关系。更大的支撑力可减少挠度,从而有助于控制振荡和长周期定位漂移。
国茂 本产品提供 30-160 的可定制速度比。该范围仅为选择输入,并不保证适用于所有伺服电机、负载惯量或占空比。我们的评估应综合考虑速度比、刚度、温度条件、外部负载和轴精度。
常见问题解答
问:高精度齿轮箱在工业运动系统中用于什么用途?
答:它可以降低电机转速,增加可用输出扭矩,并控制定位轴(如机器人、数控设备、半导体工具和航空航天系统)的反冲、刚度和负载传递。
问:高精度齿轮箱如何提高定位精度?
答:它可以在精度预算范围内减少运动损失和扭转变形。编码器、联轴器、结构、热性能和安装也必须加以控制。
问:用于伺服运动控制的高精度齿轮箱应该有多少齿隙?
答:该要求源于轴精度预算和运动曲线。需综合评估反转误差、重复性、扭转挠度、联轴器柔度和结构误差。不要采用单一的通用值。
问:如何为伺服电机选择高精度齿轮箱?
A:匹配比、电机和输出速度、连续扭矩和峰值扭矩、反射负载惯量、径向和轴向负载、接口、占空比、环境、反冲和刚度。
问:工业自动化中高精度齿轮箱的使用寿命受哪些因素影响?
答:负载谱、峰值扭矩、反转、对准、齿轮和轴承支撑、润滑、温度、污染、安装和维护都会影响使用寿命和保持精度。